TG-M90 Αυτοματοποιημένος μηχανισμός ελέγχου μέτρησης πάχους τοίχου EMAT
Διαρθρωτική περιγραφή
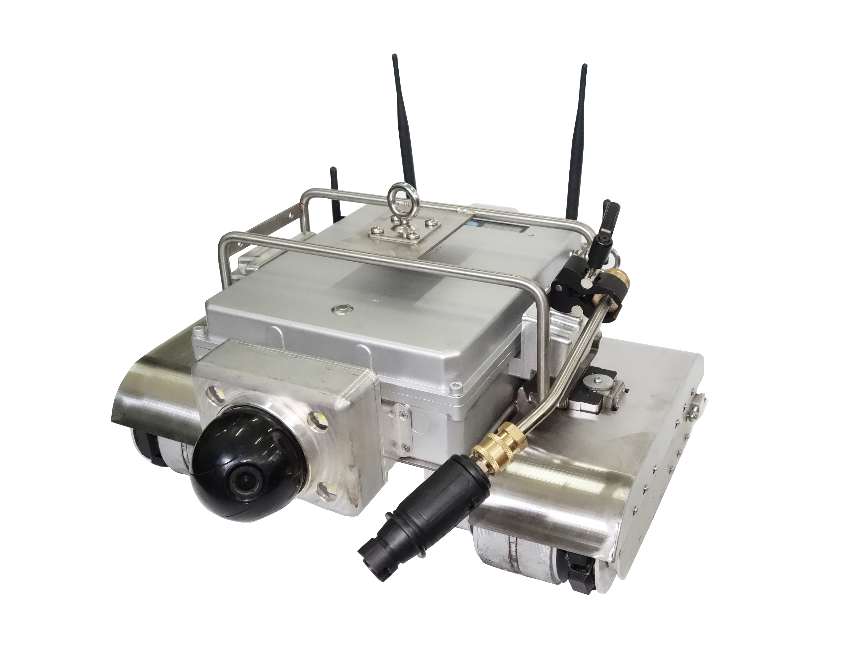
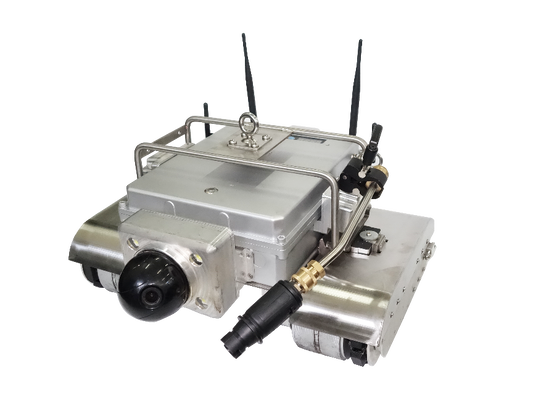
1.Δομή σώματος ρομπότ

2Σύνθεση συστήματος ελέγχου
2.1 Πλαίσιο ελέγχου
2.2 Σύστημα ελέγχου
2.3 Λογισμικό συστήματος διαχείρισης
Το λογισμικό του συστήματος διαχείρισης του νοήμονα ρομπότ επιθεώρησης είναι ενσωματωμένο στο σύστημα ελέγχου του τερματικού, επιτρέποντας την παρακολούθηση δεδομένων εικόνας και μέτρησης πάχους σε πραγματικό χρόνο, τον έλεγχο του ρομπότ,Σχεδιασμός διαδρομής, και εξαγωγή δεδομένων μέτρησης πάχους και στοιχείων τροχιάς.
Οδηγίες χρήσης
3.1 Οδηγίες εγκατάστασης
①Σύνδεση καλωδίου:
Α) Πρώτα, συνδέστε το κουτί ελέγχου με το σώμα του ρομπότ χρησιμοποιώντας έναν τροχό περιστροφής·
Β) Στη συνέχεια, συνδέστε την πύλη φόρτισης του κουτιού ελέγχου με την παροχή ρεύματος.
γ) Τόσο το κουτί ελέγχου όσο και το ρομπότ είναι εξοπλισμένα με μπαταρίες, οι οποίες μπορούν να χρησιμοποιηθούν είτε συνδέοντας τις σε πηγή ενέργειας είτε φορτίζοντάς τις και χρησιμοποιώντας τις ασύρματα.
②Εγκατάσταση συσκευής θέσης:
1) Πρώτα, εγκαταστήστε τις δύο μαύρες κεραίες εντοπισμού θέσης UWB τύπου N 2.4G στην διεπαφή κεραίας στο πάνω μέρος του σώματος του ρομπότ.
2) Στη συνέχεια, τοποθετούνται δύο μαύρες κεραίες WIFI 2.4G SMA στις διεπαφές κεραίας και στις δύο πλευρές του σώματος του ρομπότ.
3) Επενδύσεις Τέλος, εγκαταστάθηκαν οι σταθμοί βάσης, ένας σε κάθε μία από τις τέσσερις γωνίες της περιοχής του τοίχου που ψύχεται με νερό για δοκιμή.
③Εγκατάσταση αναισθητήρα πτώσης:
Οι δύο ακινητοποιητές πτώσης πρέπει να είναι κρεμασμένοι ψηλά και να χρησιμοποιούνται χαμηλά, οι δύο ακινητοποιητές πτώσης πρέπει να είναι κρεμασμένοι στις λαβές σωλήνων και στις δύο πλευρές του τοίχου που ψύχεται με νερό,και το άλλο άκρο του κατασταλτή πτώσης συνδέεται με την υποστήριξη πάνω από το ρομπότ.
Πριν από τη χρήση, βεβαιωθείτε ότι ο αντιπετάχτης πτώσης είναι ασφαλώς συνδεδεμένος και λειτουργεί σωστά και δοκιμάστε την κλειδαριά 2-3 φορές (μέθοδος κλειδώματος δοκιμής: τραβήξτε το σκοινί ασφαλείας με κανονική ταχύτητα,Θα πρέπει να κάνει ένα "κλικ" ήχο. Τραβήξτε το σχοινί ασφαλείας δυνατά, θα πρέπει να κλειδώσει. Όταν το απελευθερώσετε, το σχοινί ασφαλείας θα πρέπει να αποσυρθεί αυτόματα. Εάν το σχοινί ασφαλείας δεν αποσυρθεί πλήρως, το σχοινί ασφαλείας θα πρέπει να αποσυρθεί.Τραβήξτε ένα μικρό κομμάτι από το σχοινί ασφαλείας και μετά αφήστε το)Εάν βρεθεί οποιαδήποτε ανωμαλία, σταματήστε να το χρησιμοποιείτε αμέσως.
2Οδηγίες λειτουργίας
2.1 Δοκιμή ενεργοποίησης
①Ο διακόπτης βοηθητικού φωτισμού του ρομπότ βρίσκεται στο σώμα του ρομπότ. Πριν ξεκινήσετε την εργασία, ενεργοποιήστε πρώτα τον διακόπτη φωτισμού.
②Τα τρία πράσινα φώτα του κουτιού ελέγχου, "Walk", "Manual" και "Power On", θα ανάψουν.που υποδεικνύει την αρχική κατάσταση και την κανονική ενεργοποίηση.
3.2.2 Περπατών ρομπότ
①Έλεγχος πληκτρολογίου
Το ρομπότ προεπιλέγεται σε λειτουργία χειροκίνητου ελέγχου κατά την εκκίνηση. Επιλέγοντας το "Περπατήστε" επιτρέπει γρήγορη κίνηση, ενώ επιλέγοντας το "Δοκιμάστε" επιτρέπει αργή κίνηση.ΠίσωΓύρνα και σταμάτα να χρησιμοποιείς τα φυσικά πλήκτρα του κουτιού ελέγχου.
②Έλεγχος λογισμικού
Κάντε κλικ στο "Ελέγχος ρομπότ" στην αρχική σελίδα του λογισμικού συστήματος διαχείρισης για να εισέλθετε στην διεπαφή λειτουργίας.Μπορείτε να ελέγξετε το ρομπότ να κινηθεί μέσω του λογισμικού και να εμφανίσει τη θέση κίνησης του ρομπότ συγχρονικά στο σύστημα συντεταγμένων.
2.3 Σχεδιασμός διαδρομής
Κάντε κλικ στην επιλογή "Προγραμματισμός διαδρομής" στην αρχική σελίδα του λογισμικού συστήματος διαχείρισης για να ορίσετε τη διαδρομή πορείας του ρομπότ.και οι συντεταγμένες του ρομπότ θα εμφανιστούν στη σελίδα.
2.4 Οπτική επιθεώρηση
①Το σύστημα οπτικής επιθεώρησης αποτελείται κυρίως από δύο μέρη.υποστήριξη της λειτουργίας πανοραμικής σύνδεσηςΤο pan-tilt-zoom (PTZ) της κάμερας κοντινής λήψης ρυθμίζεται και μεγεθύνεται μέσω ενός κουτιού ελέγχου, τοποθετώντας την περιοχή ελέγχου στο κέντρο της εικόνας.Η ακτίνα του υπέρυθρου φωτισμού μπορεί να φτάσει μέχρι και 10 μέτραΗ μέγιστη ανάλυση και ταχύτητα πλαισίων μπορεί να φτάσει τα 1920×1080@30fps.
②Το λογισμικό του κύριου συστήματος μπορεί να εμφανίζει εικόνες περιβάλλοντος και δεδομένα μέτρησης πάχους σε πραγματικό χρόνο.Κάντε κλικ στο κουμπί ελέγχου κλίσης στο περιβάλλον εφαρμογής λογισμικού που ελέγχει την περιστροφή 360 ° της κάμερας και την ηλεκτρική εστίασηΤο κλικ στο "Αριθμός διαχωρισμών παραθύρων" σας επιτρέπει να επιλέξετε να εμφανίσετε εικόνες που έχουν ληφθεί από μία ή περισσότερες κάμερες.
③Ο διακόπτης φωτισμού βρίσκεται στο σώμα του ρομπότ.
④Κατά τη διάρκεια της επιθεώρησης, μπορείτε να κάνετε κλικ στο "Capture Image" ή "Start Recording" για να τραβήξετε φωτογραφίες και βίντεο των ελαττωμάτων.δεδομένα μέτρησης πάχους, και λεπτομέρειες τροχιάς.
3.2.5 Ηλεκτρομαγνητική μέτρηση πάχους με υπερήχους
①Κάντε κλικ στο κουμπί "Δοκιμή" στο πλαίσιο ελέγχου και το ρομπότ θα εισέλθει στη λειτουργία μέτρησης πάχους.
②Το σώμα του ρομπότ είναι εξοπλισμένο με μια υπερηχητική μονάδα μέτρησης πάχους, η οποία δεν απαιτεί συσσωρευτικό μέσο και επιτρέπει την κοξίωση της επιφάνειας του εργαστηρίου,πλωτή σκουριά και ανισότητες μικρότερες των 2 mm Το σύστημα αυτό μπορεί να μετρά συνεχώς και γρήγορα το πάχος του τοίχου και να το αποστέλλει σταθερά στο κουτί ελέγχου.
③Κατά τη διάρκεια της λειτουργίας επιθεώρησης, ο αισθητήρας πάχους του σώματος του ρομπότ μπορεί να προσαρμοστεί σε σωλήνες τοίχου ψύξης με νερό διαφορετικών προδιαγραφών,και να συνειδητοποιήσει τη συνεχή μέτρηση πάχους των υδατοψυγμένων σωλήνων τοίχου διαφορετικών διαμέτρων.
④Τα δεδομένα μέτρησης πάχους μπορούν να εμφανίζονται στην οθόνη του κουτιού ελέγχου σε πραγματικό χρόνο και τα δεδομένα μέτρησης πάχους υποστηρίζουν επίσης αναζήτηση ιστορικών δεδομένων.
3.2.6 Λειτουργία σήμανσης
Όταν ανιχνεύεται μια ανωμαλία, μπορεί να ψεκαστεί χρώμα στην επιφάνεια του τοιχώματος του σωλήνα χρησιμοποιώντας τη λειτουργία σήμανσης για να σημειωθεί το σημείο βλάβης, έτσι ώστε το σημείο βλάβης να μπορεί να εντοπιστεί και να επισκευαστεί γρήγορα.
3.2.7 Σύστημα ακριβούς θέσης
Όταν η κατεύθυνση κίνησης του ρομπότ είναι προς τη θετική κατεύθυνση του άξονα Χ, ο αριθμός αυξάνεται κατά 1 για κάθε σωλήνα που περνά.όταν η κατεύθυνση κίνησης του ρομπότ είναι προς την κατεύθυνση του αρνητικού άξονα Χ, ο αριθμός μειώνεται κατά 1 για κάθε σωλήνα που περνά.επίτευξη ακριβούς τοποθέτησης των δεδομένων μέτρησης πάχους και της τροχιάς κίνησης.
3.2.8 Καθαρισμός νερού υψηλής πίεσης
Το σώμα του ρομπότ είναι εξοπλισμένο με μια μονάδα καθαρισμού νερού υψηλής πίεσης για την εκτέλεση καθαρισμού νερού υψηλής πίεσης στο σπειροειδές τμήμα, ευθεία τομή, και κλίση στάχτη hopper του τοίχου που ψύχεται με νερό.Η πίεση μπορεί να φθάσει τα 10 MPa, η οποία χρησιμοποιείται για την απομάκρυνση της επιφανειακής σκόνης και του κοκ, θέτοντας τα θεμέλια για τις επακόλουθες εργασίες ελέγχου.Ο διακόπτης καθαρισμού βρίσκεται στην αντλία νερού υψηλής πίεσης.
Το όπλο νερού υψηλής πίεσης και η σωλήνα νερού είναι στερεωμένα στο μπροστινό δεξί μέρος του ρομπότ με ένα ράφι, και η σωλήνα νερού συνδέεται με την αντλία νερού.το όπλο νερού κινείται με το ρομπότ κατά μήκος της τείχους του σωλήνα τείχος ψύξη νερού για να καθαρίσει την επιφάνεια του τοίχου του σωλήνα.
3.3 Λάθη και λύσεις- Δεν ξέρω.
①Ηλεκτρική βλάβη
Τα ρομπότ ενδέχεται να παρουσιάσουν δυσλειτουργίες, όπως βλάβη στην πλακέτα κυκλώματος, βλάβη του κινητήρα και σπάσιμο καλωδίου.Όπως το ρομπότ να γίνεται ανεξέλεγκτο., το κουτί ελέγχου δεν ανταποκρίνεται όταν ενεργοποιείται, το κουτί ελέγχου δεν λαμβάνει ενέργεια, δεν υπάρχει μετάδοση εικόνας και τα δεδομένα μέτρησης πάχους δεν τροφοδοτούνται κανονικά.
Λύση: Ελέγξτε το κατεστραμμένο μέρος και αντικαταστήστε το.
②Λάθος δεδομένα μέτρησης πάχους
Αιτία: Η μαγνητική σκόνη από τον τοίχο που ψύχεται με νερό μπορεί να έχει μολύνει τον ανιχνευτή, οδηγώντας σε ανακριβείς μετρήσεις πάχους.
Λύση: Καθαρίστε τον μετρητή πάχους. Εάν το πρόβλημα επιμένει, εκτελέστε πολλαπλές δοκιμές για να ελέγξετε αν ο μετρητής πάχους είναι ελαττωματικός.
③Ατυχία λογισμικού
Το λογισμικό του συστήματος μπορεί να παρουσιάσει συντριβές προγραμμάτων, απώλεια δεδομένων ή αποτυχίες ενημέρωσης λογισμικού, οι οποίες μπορεί να προκαλέσουν δυσλειτουργία του ρομπότ ή να μην είναι σε θέση να συνδεθεί με το δίκτυο.
Λύση: Επανεγκαταστήστε το λογισμικό, επαναφέρετε τα δεδομένα ασφαλείας και ελέγξτε τη σύνδεση δικτύου.
4Τεχνικές παραμέτρους και δείκτες επιδόσεων
Σώμα ρομπότ
Μέγεθος: 490mm*483mm*249mm
Βάρος: 27,5 kg
Μέγιστο φορτίο: 40 kg
Ηλεκτρική τροφοδοσία: DC48V, 12Ah (AC220V)
Κάμερα: 1920*1080
Μέγιστη ταχύτητα πορείας: 5m/min
Ταχύτητα πορείας μέτρησης πάχους: 2m/min
Ακριβότητα θέσης: ±2cm
Μπορεί να γυρίσει στο σημείο
Διορισμός ανθεκτικότητας στο νερό: IP65
Γωνία κλίσης: 120°
Πίεση καθαρισμού: 10 MPa
Παράμετροι μέτρησης πάχους
Πεδίο μέτρησης: 0.8Επικεφαλής300 χιλιοστά
Ακριβότητα μέτρησης πάχους: 0,1 mm
5Λίστα συσκευασίας
|
Αριθμός σειράς
|
Ονομασία του συστατικού
|
ποσότητα
|
Αριθμός σειράς
|
Ονομασία του συστατικού
|
ποσότητα
|
|
1
|
Σώμα ρομπότ
|
1 μονάδα
|
10
|
Πυροβόλο νερού υψηλής πίεσης, σωλήνας νερού
|
1 σύνολο
|
|
2
|
κουτί ελέγχου
|
1 μονάδα
|
11
|
ρομπότ
Κύρια συσκευασία
|
1
|
|
3
|
κουτί ελέγχου
Φορτιστή 48V
|
1
|
12
|
Κουτί συσκευασίας πυροβόλων υδάτων υψηλής πίεσης
|
1
|
|
4
|
Οντολογία
Φορτιστή 24V
|
1
|
13
|
Κουτί συσκευασίας αντιπετάλησης
|
1
|
|
5
|
Δυομετρικό καλώδιο σύνδεσης
|
1 στοιχείο
|
14
|
ποντίκι
|
1- Δεν ξέρω.
|
|
6
|
Σύνδεσμο καλωδίου + τροχιάς
|
1 σύνολο
|
15
|
Τοποθεσία φορτιστή σταθμού βάσης
|
2- Δεν ξέρω.
|
|
7
|
Βασικός σταθμός θέσης UWB
|
4
|
16
|
Εγχειρίδιο προϊόντος
Κατάλογος συσκευασίας προϊόντων
|
1 αντίγραφο
|
|
8
|
Συμπεριλαμβανομένων των συσκευών που χρησιμοποιούνται για την κατασκευή συσκευών
|
2 σετ
|
17
|
Πιστοποιητικό προϊόντος
|
1 αντίγραφο
|
|
9
|
Συσκευή ψεκασμού νερού υψηλής πίεσης
|
1 μονάδα
|
18
|
Κάρτα εγγύησης προϊόντος
|
1 αντίγραφο
|

 Το μήνυμά σας πρέπει να αποτελείται από 20-3.000 χαρακτήρες!
 Greek